Bilkent Minyatür Robotik Laboratuvarı
Labımız 2015 yılı Ocak ayında Bilkent Üniversitesi Makine Mühendisliği Bölümünün bir parçası olarak Dr. Onur Özcan tarafından kuruldu. Labımızın temel araştırma alanları özgün minyatür robotik sistemlerdir.
Minyatür robot üretiminde kullanılabilecek geleneksel olmayan üretim teknikleri, minyatür robotlar için özgün eyleyiciler ve tahrik mekanizmaları, minyatür robot hareketinin dayandığı küçük boyut fiziği ve minyatürleşmeye izin veren özgün robot tasarımları ilgi alanlarımızı oluşturur. Geliştirdiğimiz robotlar tehlikeli şartlarda bulunan ve/veya dar açıklıklardan geçilerek ulaşılabilen ortamlara ulaşmak için ve bu tarz alanlarda arama-kurtarma, denetim ve bilgi alma faaliyetleri yürütmek için kullanılabilir.
Araştırma soruları
İlgi alanımız, özgün minyatür robotik sistemler geliştirmek olup, robotik alanının sınırlarını genişletmektir. Bu amaçla aşağıdaki sorulara cevaplar bulmak önceliğimizdir:
- Üretim
Minyatür robotları nasıl daha kolay ve /veya ucuz yapabiliriz?
Minyatür robotların sınırlayıcı özelliklerinden biri, üretimlerinin pahalı ve zor olmasıdır. En çok kullanılan teknikler; pahalı bir alt yapı ve yoğun operatör eğitimi gerektirmekte ve değişkenlik göstermektedir. Küçük ölçekli karasal robotların bu üretim zorluklarını azaltmak adına düzlemsel üretim ve origami tarzı katlama teknikleri üzerine araştırma yapmaktayız.
İlgili robotlar MinIAQ-III, C-Quad, MiniCoRe
- Ölçekleme
Robotları ve mekanizmalarını nasıl daha da küçültebiliriz?
Minyatür robotlar üzerine çalışmamızın temel nedeni, fiziksel ölçeklendirme yasaları sayesinde büyük boyutlu robotlardan daha verimli/becerikli çalışabilen sistemler geliştirmektir. Küçük boyutlara ölçeklendirip özgün performans sergileyen bir örnek su örümceğinden esinlenilen robotun hidrofobik bacaklarıdır. Eğer yüzen robot belli bir ağırlık limitini geçmeyecek şekilde tasarlanırsa, hidrofobik bacaklar su üzerinde oluşan yüzey geriliminden yararlanabilmekte ve kaldırma kuvveti kullanmadan robotu su yüzeyinde asılı bırakabilmektedir. Bu da robotun su üzerinde hareketinde karşılaştığı direnç kuvvetini azaltmaktadır.
İlgili robotlar SQuad, SMoLBot-VS, ReLMBot
- Taşıma kapasitesi
Minyatür robotların işlevselliklerini nasıl artırabiliriz?
Minyatür robotların yük taşıma kapasitelerindeki sınır sebebiyle, piyasada bulunan sensör ve eyleyicilerin robotlara entegrasyonu zorlayıcı ve hatta zaman zaman imkansızdır. Ancak, küçük ölçekli robotlar yapmak onların yetenek ve karmaşıklığından ödün vermek anlamına gelmemelidir. Dolayısıyla araştırmalarımız, minyatür robotların yük taşıma ve işlevsel kapasitelerinin artırılması, böylece çevresini algılayabilmesi ve daha üzün süre işlevsel kalmasını sağlayacak güç kaynaklarını kullanabilmesi için modelleme ve prototip testlerine üzerine kuruludur.
İlgili robotlar SCoReR, M-SQuad, yay biçimli gerinim ölçerler
Dış Kaynaklardan Fonlanan Projelerimiz
TWIST
PCCL, EPFL, Bristol Üniversitesi ve IIT ile sürdürülebilir yumuşak robotik üzerine eşleştirme projesi.
BİLGEMKendi Kendini Yeniden Yapılandıran Minyatür Robotlar
ReLMBot için yeni kamera, kızılötesi ve kuyruk modülleri; modül seçimi benzetimde öğreniliyor.
TÜBİTAKTÜBİTAK projeleri
Yumuşak sensörler, hava robotları, yumuşak robotlar, modüler robotlar, katlanabilir eklemler ve düşük maliyetli minyatür robotlar.
Laboratuvardan robotlar
Aşağıdaki her robot, üç sorudan bir ya da birkaçını incelemek için yapıldı. Her kart, robotu tanıtan makaleye ya da proje sayfasına bağlanır.
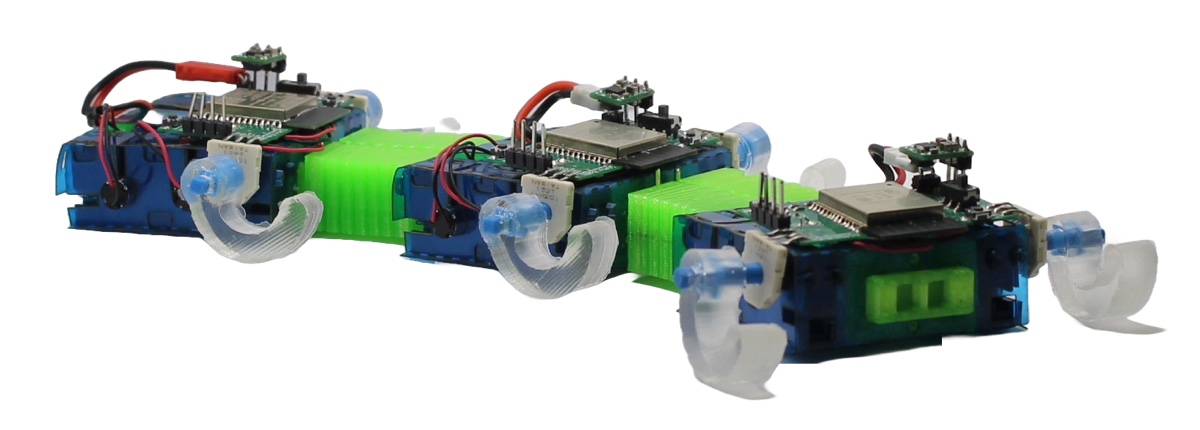
SMoLBot-VS
Omurgalarının sertliğini değiştirebilen yumuşak modüler robotlar.
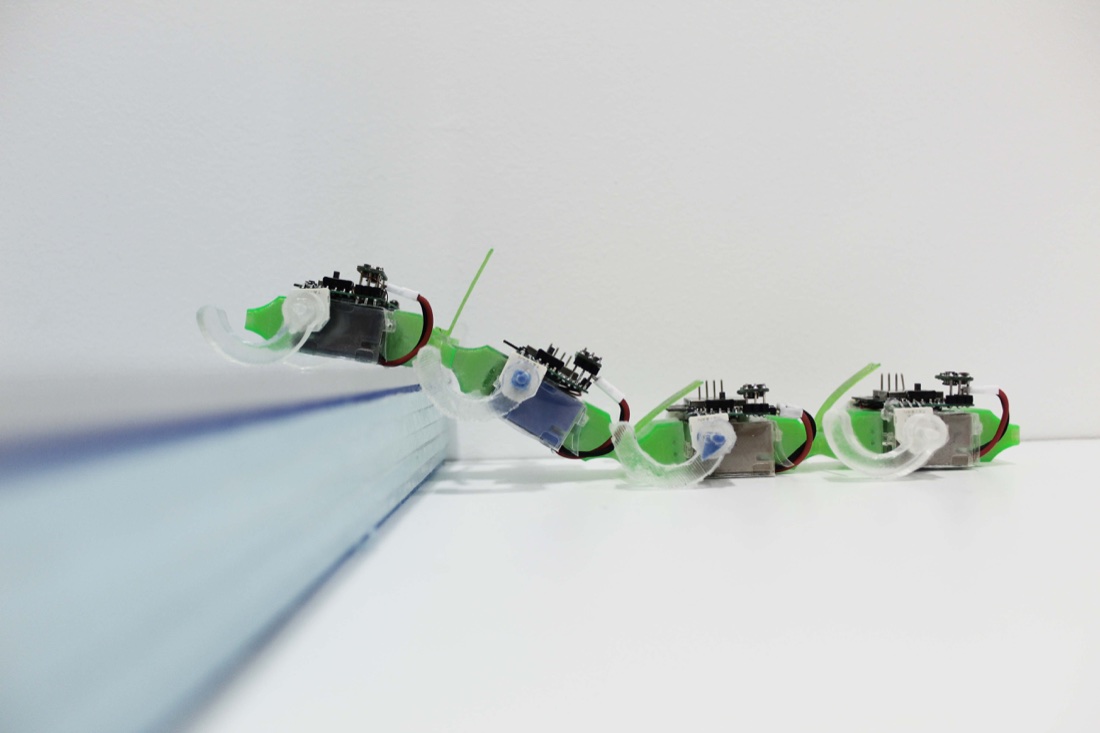
ReLMBot
Esnek veya sert manyetik bağlantılarla birleşen yeniden yapılandırılabilir modüller; burada bir basamağı aşarken.
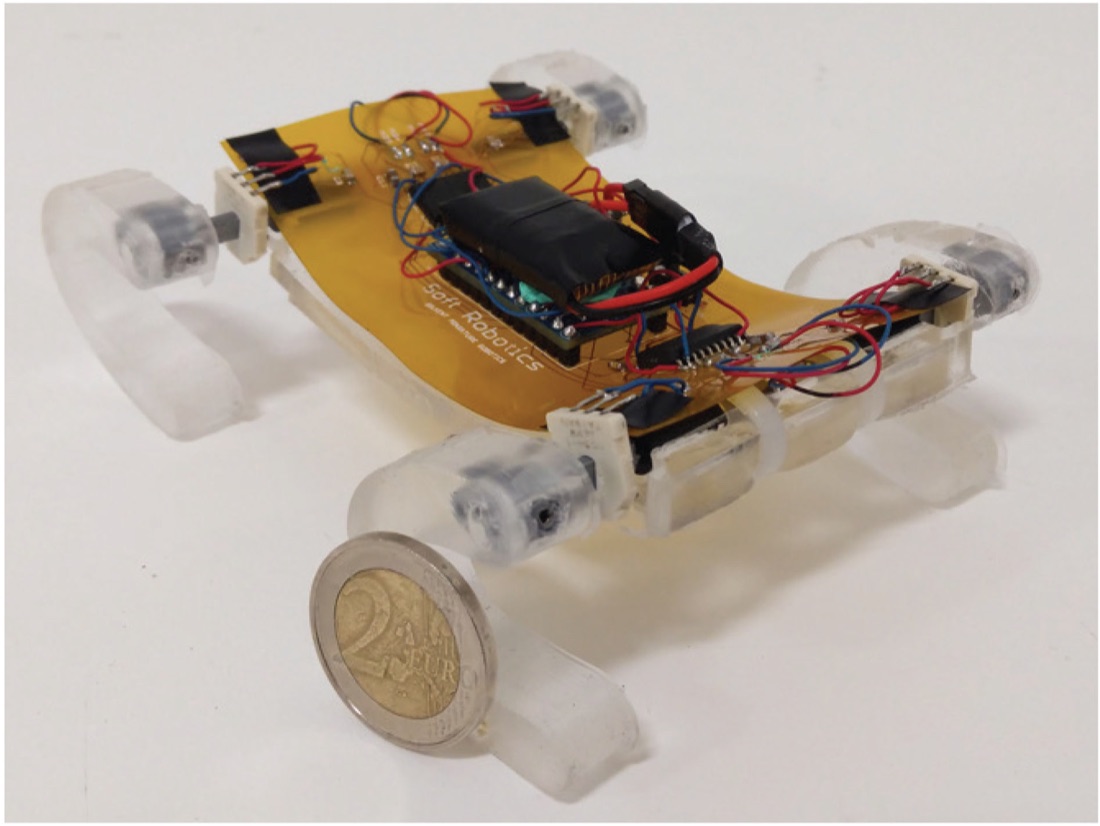
SQuad
Kablosuz minyatür yumuşak dört bacaklı robot; burada 2 euroluk bir madeni paranın yanında.
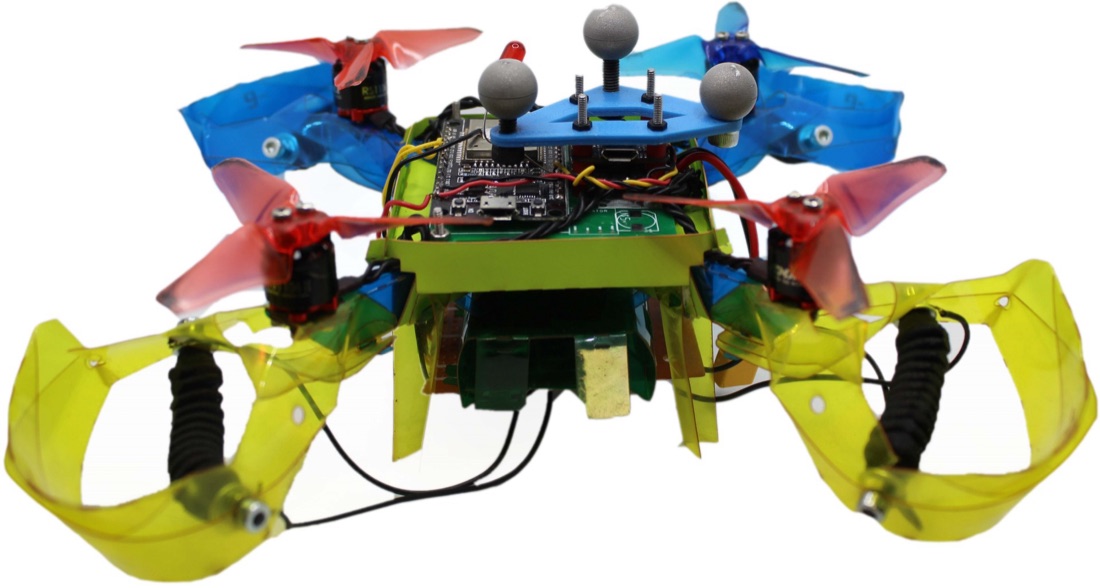
SCoReR
Esnek, katlanabilir koruyucularla çarpmaya dayanıklı, sensörlü hava robotu.
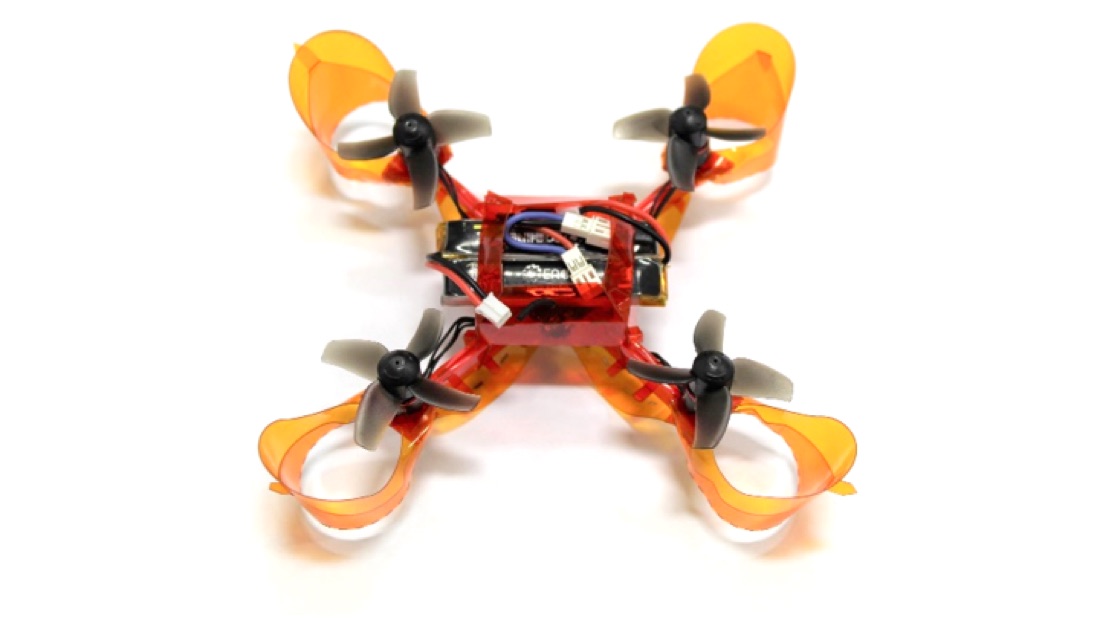
MiniCoRe
Minyatür, katlanabilir, çarpmaya dayanıklı dört pervaneli hava aracı.
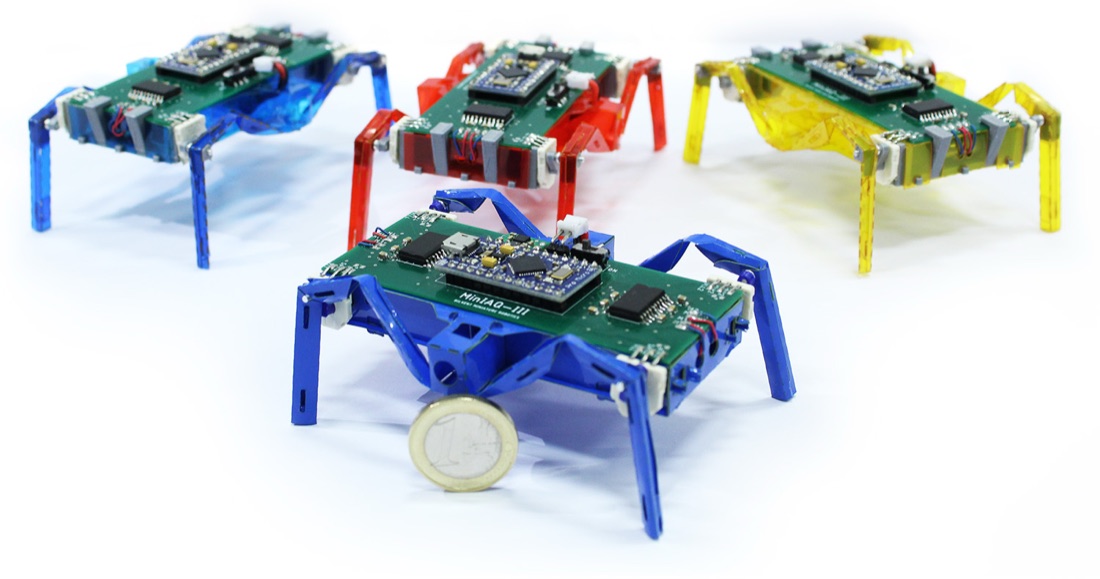
MinIAQ-III
Düz katmanlardan katlanarak üretilen ucuz, basılabilir minyatür dört bacaklı robotlar; burada 1 euroluk bir madeni paranın yanında.
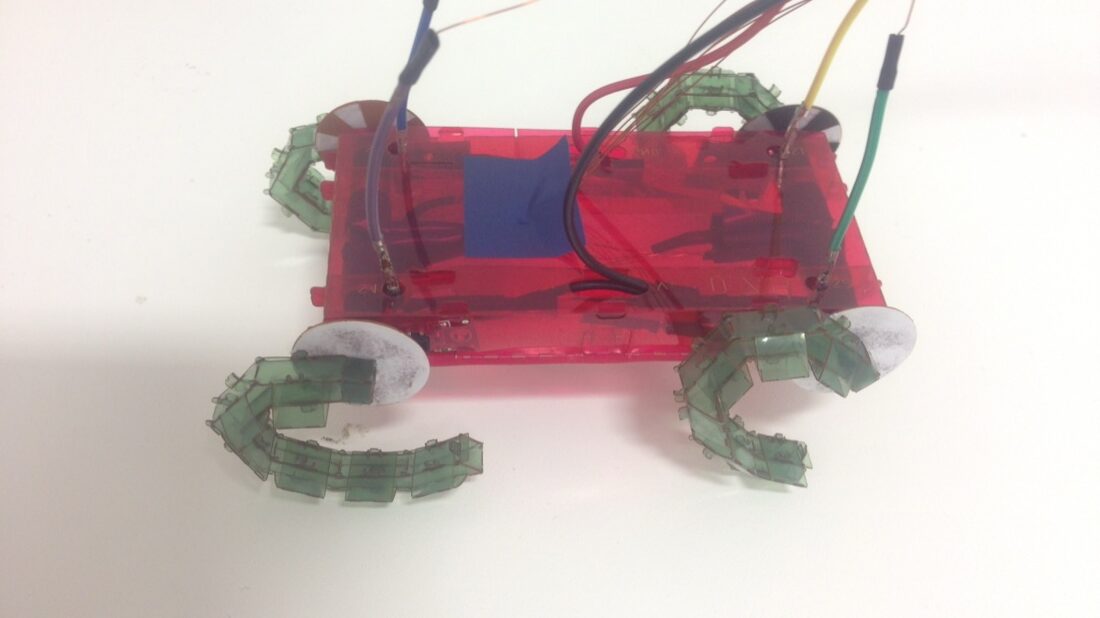
C-Quad
C biçimli esnek bacakları olan katlanabilir dört bacaklı robotun ilk sürümü.
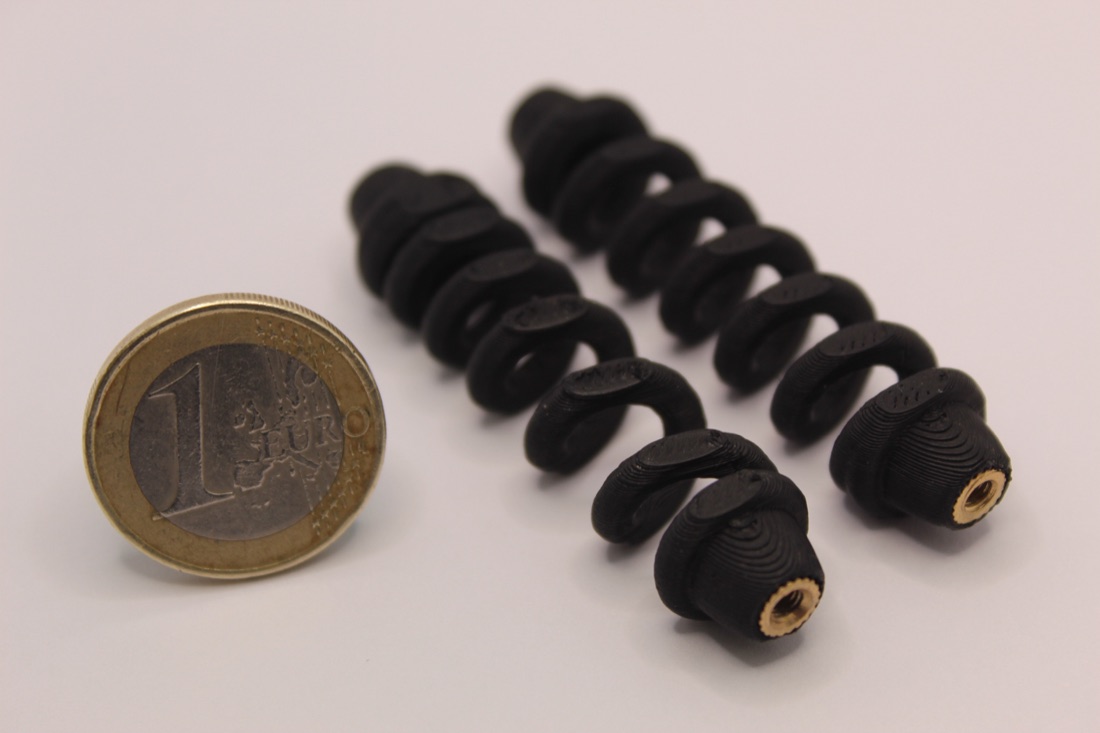
Yay biçimli gerinim ölçerler
Yumuşak robotlardaki bükülmeyi ve gerilmeyi algılayan yumuşak, iletken, yay biçimli gerinim ölçerler; burada 1 euroluk bir madeni paranın yanında.
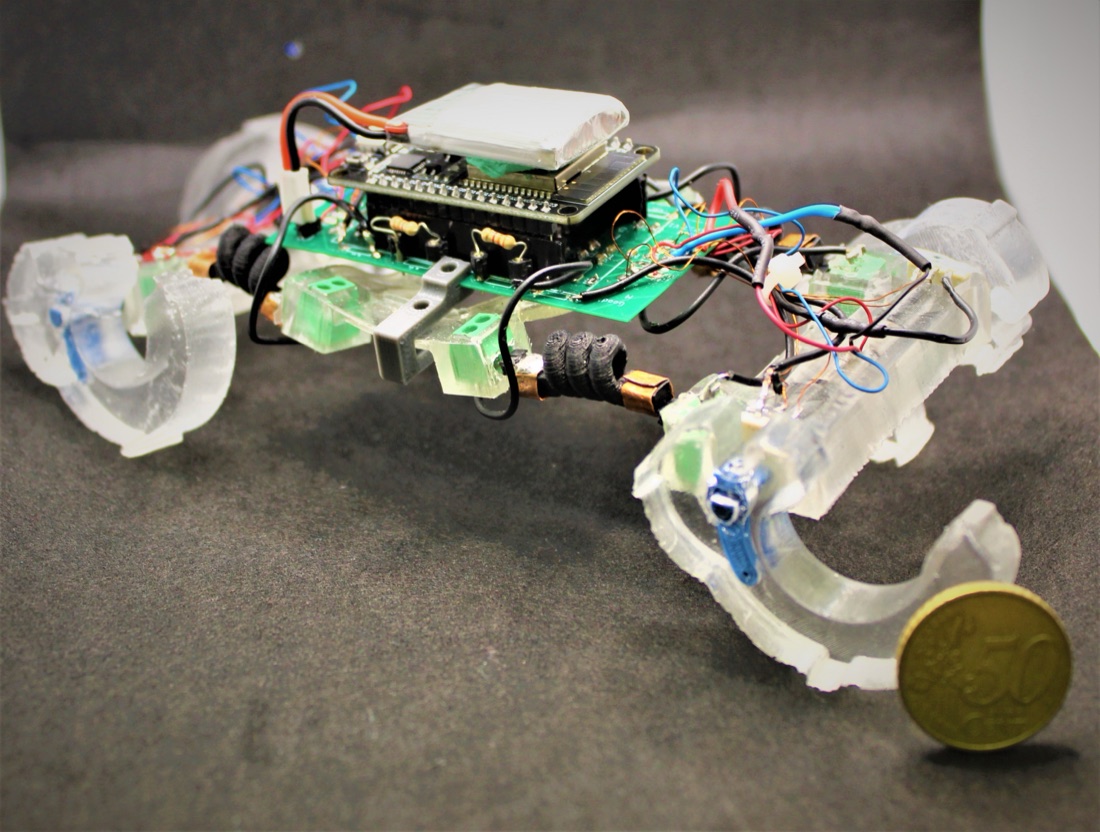
M-SQuad
C biçimli yumuşak bacakları ve yumuşak yay sensörleri olan minyatür bacaklı robot; burada 50 sentlik bir euro madeni paranın yanında.
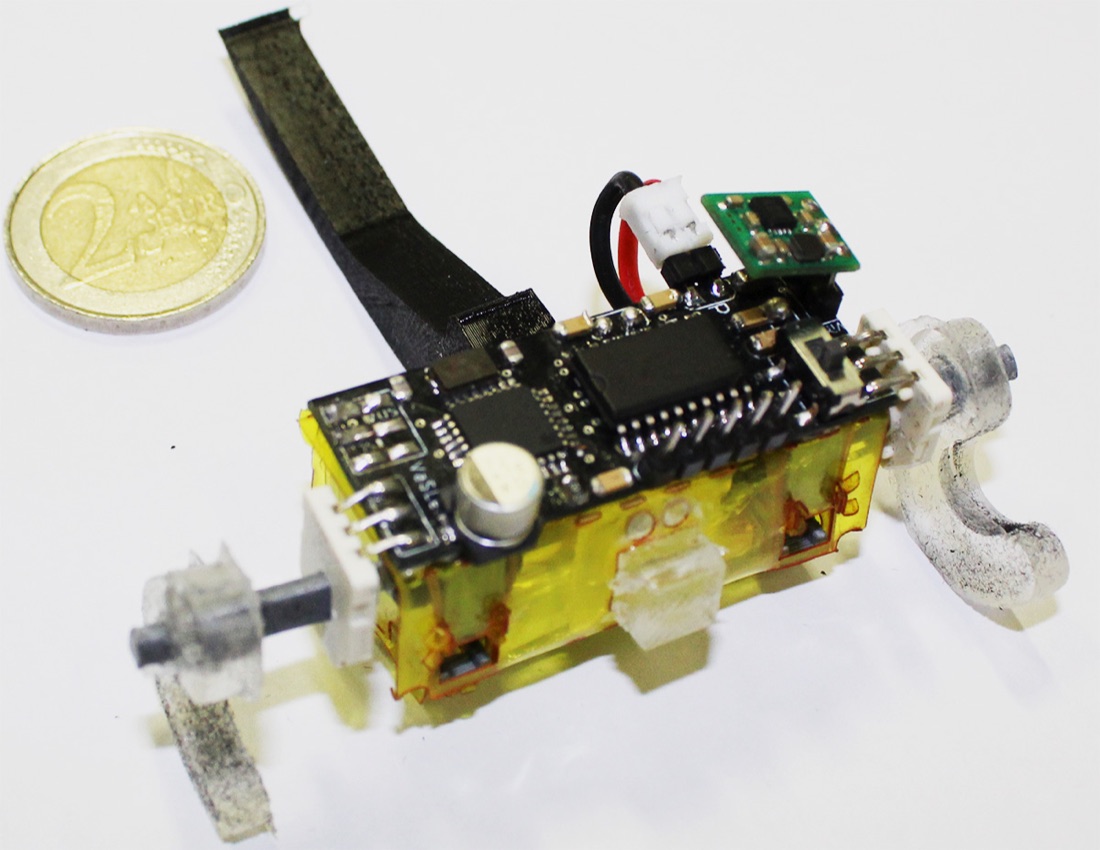
C-SMoLBot
Yumuşak kuyruklu tek bir SMoLBot modülü; burada 2 euroluk bir madeni paranın yanında.
Ekip
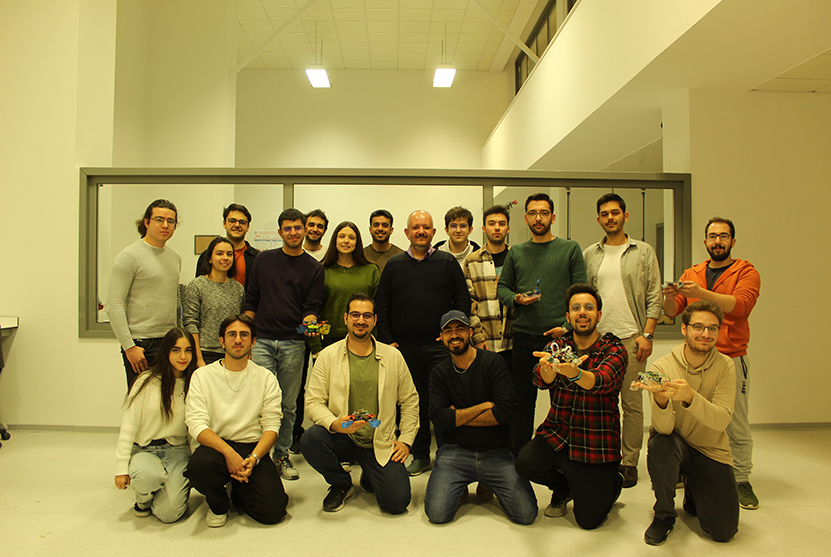
Laboratuvarda şu anda bir öğretim üyesi, dört doktora ve dört yüksek lisans öğrencisi bulunuyor.



Bizimle benzer konulara ilgi duyan, motivasyonu yüksek lisans ve lisans üstü araştırmacılara kapımız her zaman açık. Eğer siz de Bilkent Minyatür Robotik Laboratuvarının bir parçası olmak istiyorsanız Doç. Dr. Onur Özcan ile temasa geçebilirsiniz.
Robot tasarımı, devre tasarımı, küçük boyutta üretim, kontrol ve malzeme konularında araştırma yapmak isteyen Bilkent Üniversitesinin her bölümünden lisans öğrencilerine kapımız açıktır. Başvuruların değerlendirilebilmesi için, aday öğrencilerin Bilkent Üniversitesi yüksek lisans başvuru sistemi üzerinden resmi başvuru yapmaları gerekmektedir.
Bize katılın
 Bilkent Minyatür
Robotik Laboratuvarı
İletişim
Doç. Dr. Onur Özcan
Bilkent Üniversitesi, Makine Mühendisliği Bölümü
EA (Rektörlük) Binası, Kat: 1
Bilkent, Çankaya, Ankara 06800 TÜRKİYE
Bize ulaşın
onurozcan@bilkent.edu.tr
Tel: +90-312-290-2893
Fax: +90-312-266-4126
Destekler
Horizon Europe (TWIST), BİLGEM, TÜBİTAK 1001, 1003, 2232, 3001, 3501