Kendi Kendini Yeniden Yapılandıran Minyatür Robotlar
Yapay Zekâ ile Otonom Konfigürasyon Öğrenen Minyatür, Modüler ve Bacaklı Robot Sistemleri
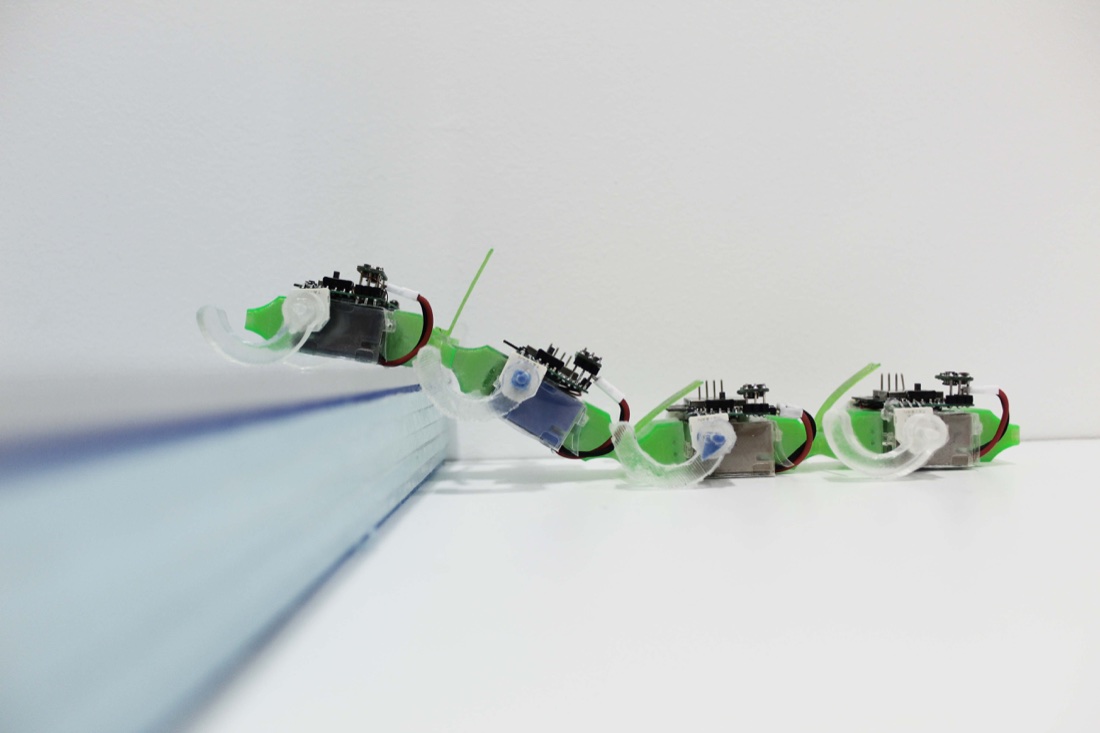
Arama kurtarma ve tehlikeli alanların denetimi, dar aralıklardan geçebilen robotlar gerektirir. Minyatür bacaklı robotlar bu alanlara ulaşabilir; ancak her görev için ayrı bir robot yapmak maliyetlidir.
Bu proje ReLMBot’u göreve özel yeni modüllerle genişletiyor ve robota kendi modül kombinasyonunu seçmeyi öğretiyor. Seçim benzetimde öğreniliyor, ardından fiziksel robot üzerinde test ediliyor.
Bu proje ReLMBot’u göreve özel modüllerle genişletiyor: optik kamera modülü, düşük görüş koşulları için kızılötesi kamera modülü ve tırmanma ile denge için bir kuyruk modülü. Modüllerin dijital ikizleri MuJoCo’da oluşturuluyor ve derin pekiştirmeli öğrenme, dar aralıklardan geçmek ya da karanlıkta tarama yapmak gibi her görev için modül kombinasyonunu seçiyor. Öğrenilen politikalar ardından fiziksel robot üzerinde test ediliyor.
Diğer projeler
 Bilkent Minyatür
Robotik Laboratuvarı
İletişim
Doç. Dr. Onur Özcan
Bilkent Üniversitesi, Makine Mühendisliği Bölümü
EA (Rektörlük) Binası, Kat: 1
Bilkent, Çankaya, Ankara 06800 TÜRKİYE
Bize ulaşın
onurozcan@bilkent.edu.tr
Tel: +90-312-290-2893
Fax: +90-312-266-4126
Destekler
Horizon Europe (TWIST), BİLGEM, TÜBİTAK 1001, 1003, 2232, 3001, 3501